เราเคยเห็นหุ่นยนต์ที่ว่ายน้ำได้เหมือนปลา เกาะผนังได้เหมือนตุ๊กแก และหยิบจับสิ่งของได้เหมือนงวงช้างกันมาแล้ว ล่าสุด วิศวกรจากมหาวิทยาลัยวอชิงตัน (University of Washington) กำลังสร้างหุ่นยนต์ชนิดใหม่ที่ได้รับแรงบันดาลใจมาจาก "หมัด"
ทำไมต้องเป็นหมัด ?
แมลงที่บินได้ส่วนใหญ่ต้องใช้พลังงานอย่างต่อเนื่องเพื่อพยุงตัวให้อยู่กลางอากาศ ซึ่งแตกต่างจะหมัด พวกมันจะสะสมพลังงานไว้ แล้วปลดปล่อยออกมาในการกระโดด ซึ่งอาจสูงได้ถึง 50 เท่าของความสูงลำตัว นี่เป็นวิธีการเคลื่อนที่ที่ประหยัดพลังงานมาก ซึ่งประสิทธิภาพด้านพลังงานก็เป็นเรื่องสำคัญในวงการหุ่นยนต์
สรุปข่าว
เราเคยเห็นหุ่นยนต์ที่ว่ายน้ำได้เหมือนปลา เกาะผนังได้เหมือนตุ๊กแก และหยิบจับสิ่งของได้เหมือนงวงช้างกันมาแล้ว ล่าสุด วิศวกรจากมหาวิทยาลัยวอชิงตัน (University of Washington) กำลังสร้างหุ่นยนต์ชนิดใหม่ที่ได้รับแรงบันดาลใจมาจาก "หมัด"
ทำไมต้องเป็นหมัด ?
แมลงที่บินได้ส่วนใหญ่ต้องใช้พลังงานอย่างต่อเนื่องเพื่อพยุงตัวให้อยู่กลางอากาศ ซึ่งแตกต่างจะหมัด พวกมันจะสะสมพลังงานไว้ แล้วปลดปล่อยออกมาในการกระโดด ซึ่งอาจสูงได้ถึง 50 เท่าของความสูงลำตัว นี่เป็นวิธีการเคลื่อนที่ที่ประหยัดพลังงานมาก ซึ่งประสิทธิภาพด้านพลังงานก็เป็นเรื่องสำคัญในวงการหุ่นยนต์
หุ่นยนต์หมัดจิ๋ว
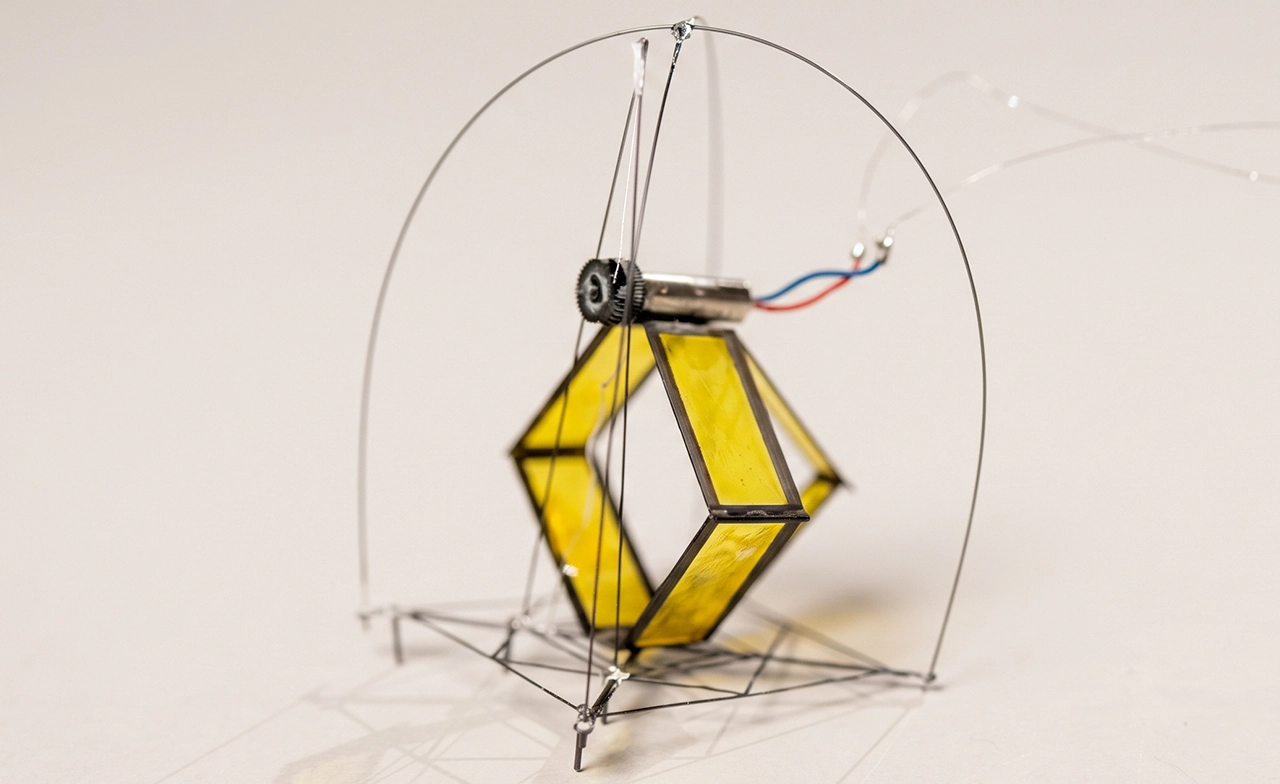
จากลักษณะทางกายภาพที่น่าสนใจของหมัด จึงนำมาสู่การสร้างหุ่นยนต์โดยเลียนแบบการเคลื่อนที่ของหมัด นักวิจัยตั้งชื่อโครงการใหม่นี้ว่า ไดเรคต์ ฮ็อป (Direct Hop) นั่นคือหุ่นยนต์ที่สามารถกระโดดได้ ซึ่งสื่อถึงตัวหมัดได้เป็นอย่างดี หุ่นยนต์นี้ มีขนาดเล็กพอที่จะวางบนฝ่ามือ น้ำหนักเพียง 1 กรัม ประกอบด้วยมอเตอร์ไฟฟ้าขนาดจิ๋ว ขาพับได้สามขา และโครงครอบป้องกัน
การบรรจุส่วนประกอบทั้งหมดนี้ลงในตัวเครื่องที่เล็กจิ๋ว แม้อาจฟังดูซับซ้อน แต่ความยากที่แท้จริงกลับคือการหาวิธีควบคุมความสูงและระยะทางในการกระโดดของหุ่นยนต์
ลักษณะการเคลื่อนที่
หุ่นยนต์กระโดดที่มีอยู่ส่วนใหญ่ใช้กลไกสปริง ซึ่งมักเจอปัญหาแบบทำได้แค่ระดับเดียว (all-or-nothing) จึงทำให้ยากต่อการปรับเปลี่ยนความสูงและระยะทางในการกระโดดแต่ละครั้ง
ไดเรคต์ฮ็อป (Direct Hop) จึงใช้วิธีการที่แตกต่างออกไป ด้วยการเปลี่ยนกระแสไฟฟ้าที่เข้าไปในมอเตอร์ ทำให้นักวิจัยสามารถควบคุมปริมาณพลังงานที่ใช้ในการกระโดดแต่ละครั้งได้อย่างแม่นยำ และยังสามารถกระโดดได้สูงกว่าขั้นบันไดมาตรฐาน ซึ่งถือเป็นเรื่องน่าทึ่งสำหรับหุ่นยนต์ที่มีขนาดเล็กเท่านี้
สิ่งที่น่าสนใจคือ หุ่นยนต์ตัวนี้ไม่ได้กระโดดด้วยการใช้ขาถีบตัวขึ้นไปเหมือนกับแมลงหรือกบ แทนที่จะถีบตัวจากพื้น มอเตอร์จะทำหน้าที่ดึงตัวหุ่นยนต์ขึ้นไปด้านบน โดยมีรอกและเส้นเชือกสองเส้นช่วยในการส่งตัวหุ่นยนต์ขึ้นไป เมื่อแก้ปัญหาเรื่องการกระโดดได้แล้ว ส่วนในเรื่องการลงสู่พื้น หุ่นยนต์ไม่ได้ลงจอดด้วยขา 3 ข้างได้อย่างสมบูรณ์แบบเสมอไป ซึ่งตรงจุดนี้เองที่มอเตอร์เข้ามามีบทบาทอีกครั้ง โดยจะช่วยปรับเปลี่ยนจุดศูนย์ถ่วงของหุ่นยนต์ ทำให้ตัวหุ่นยนต์ขยับกระตุกไปมาจนกระทั่งพลิกตัวกลับมาตั้งหลักบนขาของมันได้สำเร็จ
นอกจากนี้ โครงป้องกันที่ทำจากแท่งคาร์บอนไฟเบอร์ จะช่วยรับมือการลงจอดในท่าที่ไม่เหมาะสม โครงนี้มีรูปทรงโค้งมนซึ่งได้รับแรงบันดาลใจมาจากเต่ากล่อง (box turtle) ซึ่งสามารถพลิกตัวกลับมาตั้งตรงได้เองอย่างง่ายดาย จากการทดสอบในห้องปฏิบัติการพบว่า ไดเรคต์ฮ็อป (Direct Hop) สามารถพลิกตัวกลับมาตั้งตรงได้เองในสัดส่วนสูงถึงประมาณ 90% ของการทดสอบทั้งหมด
สำหรับตัวต้นแบบในปัจจุบัน ยังมีข้อจำกัดอยู่หลายประการ ขณะนี้ทีมวิจัยกำลังดำเนินการปรับปรุงแก้ไข โดยมีแผนจะติดตั้งแผงโซลาร์เซลล์และแบตเตอรี่ไว้ในตัวเครื่อง รวมถึงเพิ่มขาที่สามารถยืดหดได้เพื่อปรับองศาการกระโดดและลดปัญหาการลงจอดที่ผิดพลาด ตลอดจนติดตั้งกล้องและระบบอิเล็กทรอนิกส์สำหรับการนำทาง โดยเป้าหมายสูงสุดคือการสร้างหุ่นยนต์สำรวจที่สามารถทำงานได้อย่างอิสระ
นักวิจัยคาดการณ์ว่าในอนาคต หุ่นยนต์แต่ละตัวจะมีต้นทุนการผลิตอยู่ที่ประมาณ 10 ดอลลาร์สหรัฐ หรือประมาณ 330 บาท แทนที่จะส่งหุ่นยนต์ราคาแพงเพียงตัวเดียวไปปฏิบัติภารกิจ เราสามารถใช้ฝูงหุ่นยนต์กระโดดที่มีราคาถูกกว่าในการตรวจสอบสภาพน้ำและดิน ตรวจตราโรงกลั่นน้ำมัน และสำรวจพื้นที่อื่น ๆ ที่เข้าถึงได้ยาก
- หุ่นยนต์ “จิ๋ว” สุดในโลก กว้างกว่าเส้นผม 2 เท่า ที่คิดวิเคราะห์ และตัดสินใจได้เอง
- นักวิทย์สร้างหุ่นยนต์จิ๋วว่ายผ่านกระแสเลือดส่งยาทำลายมะเร็งได้โดยตรง
- "หุ่นยนต์กินได้" สไตล์เรือจิ๋ว นวัตกรรมรักษ์โลก ลดขยะในแหล่งน้ำ
- ทีทีบี ตอกย้ำความเป็นผู้นำด้านดิจิทัลและเทคโนโลยีการเงิน เปิดตัว ‘ttb spark REAL change’ ขับเคลื่อนนวัตกรรม พลิกโฉมอนาคตการเงินไทย
ที่มาข้อมูล : New Atlas
ที่มารูปภาพ : University of Washington