


เทคโนโลยีการศึกษาร่างกายมนุษย์และสิ่งมีชีวิตในระดับเซลล์เดี่ยว ได้กลายเป็นหัวใจสำคัญของการวิจัยทางชีววิทยายุคใหม่ ไม่ว่าจะเป็นด้านพันธุศาสตร์ หรือการถ่ายภาพชีวภาพ การศึกษาสิ่งมีชีวิตระดับเล็กจิ๋วเหล่านี้จำเป็นต้องมีเครื่องมือที่สามารถหยิบจับ เคลื่อนย้าย และหมุนเซลล์ภายใต้กล้องจุลทรรศน์ด้วยความแม่นยำสูงสุด
หาย้อนไปในปี 2024 ทีมนักวิจัยนำโดยโลรันด์ เคเลเมน (Lorand Kelemen) สถาบันชีวฟิสิกส์ ศูนย์วิจัยชีววิทยา HUN-REN เมืองเซเกด ประเทศฮังการี ร่วมกับเครือข่ายนักวิจัยจากสโลวาเกีย ได้ประสบความสำเร็จในการพัฒนาตระกูลไมโครโรบอตหรือหุ่นยนต์จิ๋วโครงสร้างยืดหยุ่น ที่ออกแบบมาเพื่อการจัดการเซลล์เดี่ยว
ก่อนหน้าการวิจัยพัฒนาดังกล่าว กระบวนการยึดจับเซลล์ในอดีตมักเผชิญกับอุปสรรคสำคัญ เนื่องจากเซลล์มีความบอบบาง แต่หุ่นยนต์จิ๋วชุดใหม่นี้สร้างขึ้นจากโพลีเมอร์ที่มีความยืดหยุ่นสูง สามารถเข้าจับ ยึด หมุน และปล่อยเซลล์เดี่ยว โดยไม่จำเป็นต้องผ่านกระบวนการทางเคมีหรือการเคลือบสารยึดติดบนตัวเซลล์ก่อนปฏิบัติการ ซึ่งช่วยรักษาสภาพแวดล้อมตามธรรมชาติของเซลล์ไว้ได้อย่างสมบูรณ์
สรุปข่าว
เทคโนโลยีการศึกษาร่างกายมนุษย์และสิ่งมีชีวิตในระดับเซลล์เดี่ยว ได้กลายเป็นหัวใจสำคัญของการวิจัยทางชีววิทยายุคใหม่ ไม่ว่าจะเป็นด้านพันธุศาสตร์ หรือการถ่ายภาพชีวภาพ การศึกษาสิ่งมีชีวิตระดับเล็กจิ๋วเหล่านี้จำเป็นต้องมีเครื่องมือที่สามารถหยิบจับ เคลื่อนย้าย และหมุนเซลล์ภายใต้กล้องจุลทรรศน์ด้วยความแม่นยำสูงสุด
หาย้อนไปในปี 2024 ทีมนักวิจัยนำโดยโลรันด์ เคเลเมน (Lorand Kelemen) สถาบันชีวฟิสิกส์ ศูนย์วิจัยชีววิทยา HUN-REN เมืองเซเกด ประเทศฮังการี ร่วมกับเครือข่ายนักวิจัยจากสโลวาเกีย ได้ประสบความสำเร็จในการพัฒนาตระกูลไมโครโรบอตหรือหุ่นยนต์จิ๋วโครงสร้างยืดหยุ่น ที่ออกแบบมาเพื่อการจัดการเซลล์เดี่ยว
ก่อนหน้าการวิจัยพัฒนาดังกล่าว กระบวนการยึดจับเซลล์ในอดีตมักเผชิญกับอุปสรรคสำคัญ เนื่องจากเซลล์มีความบอบบาง แต่หุ่นยนต์จิ๋วชุดใหม่นี้สร้างขึ้นจากโพลีเมอร์ที่มีความยืดหยุ่นสูง สามารถเข้าจับ ยึด หมุน และปล่อยเซลล์เดี่ยว โดยไม่จำเป็นต้องผ่านกระบวนการทางเคมีหรือการเคลือบสารยึดติดบนตัวเซลล์ก่อนปฏิบัติการ ซึ่งช่วยรักษาสภาพแวดล้อมตามธรรมชาติของเซลล์ไว้ได้อย่างสมบูรณ์
⬛️ คีมจับเชิงแสงและโครงสร้างยืดหยุ่น
กลไกการขับเคลื่อนไมโครโรบอตใช้อุปกรณ์คีมจับเชิงแสง (Optical Tweezers) ซึ่งเป็นเทคโนโลยีเจ้าของรางวัลโนเบลสาขาฟิสิกส์ อาร์เธอร์ แอชคิน (Arthur Ashkin) นักฟิสิกส์ชาวอเมริกัน โดยอาศัยลำแสงเลเซอร์บีบโฟกัสความเข้มสูงในการดักจับวัตถุขนาดจิ๋ว ทว่าในอดีต การยึดจับเซลล์ด้วยเลเซอร์โดยตรง มักสร้างความร้อนสะสมและความเข้มแสงสูงจนทำลายโครงสร้างอันบอบบางภายในเซลล์
ขณะที่เทคนิคดั้งเดิมซึ่งใช้เม็ดบีดจิ๋วมายึดติดเซลล์เป็นมือจับ ก็เปรียบเสมือนการใช้เทปกาวแปะก้อนสำลีไว้กับไม้พาย แม้จะช่วยย้ายตำแหน่งเซลล์ได้ แต่เมื่อต้องการดึงแยกออก ตัวเซลล์ก็มักจะได้รับความเสียหายฉีกขาด นอกจากนี้ยังติดข้อจำกัดที่ต้องเตรียมสภาวะทางเคมีหรือสารยึดติดบนตัวเซลล์ก่อนปฏิบัติการเสมอ
ทีมวิจัยจึงแก้ปัญหาด้วยการออกแบบไมโครโรบอตให้มีโครงสร้างยืดหยุ่นบางเพียง 300 ถึง 400 นาโนเมตร ซึ่งเป็นความหนาที่พอดีให้คีมจับเชิงแสงเลเซอร์สามารถดัดโค้งชิ้นส่วนหุ่นยนต์เพื่อเปิดอ้าและหนีบจับเซลล์ได้อย่างอิสระ แรงยืดหยุ่นของวัสดุจะช่วยโอบอุ้มเซลล์ไว้อย่างปลอดภัย โดยที่ลำแสงเลเซอร์ไม่ต้องสัมผัสตัวเซลล์โดยตรง จึงลดความเสียหายจากความร้อนและแสงได้อย่างมหาศาล
⬛️ เทคโนโลยีการผลิตระดับนาโนด้วยเลเซอร์
กระบวนการสร้างไมโครโรบอตที่มีความละเอียดระดับสูงมาก และต้องอาศัยเทคโนโลยีการขึ้นรูปไมโครแบบเติมเนื้อวัสดุที่เรียกว่า Two-Photon Polymerization เทคโนโลยีดังกล่าวใช้การยิงแสงเลเซอร์โฟกัสลงบนเรซินโพลีเมอร์เฉพาะจุดในระดับเศษส่วนของไมครอน ทำให้เนื้อโพลีเมอร์แข็งตัวเป็นโครงสร้างสามมิติตามต้องการด้วยความแม่นยำสูงถึง 100 นาโนเมตร
ความแม่นยำในการผลิตมีความสำคัญยิ่งด้วยเช่นกัน เพราะหากโครงสร้างยืดหยุ่นหนาเกินไป คีมจับเชิงแสงจะไม่สามารถดัดโค้งหุ่นยนต์ได้ แต่ด้วยเทคนิคเลเซอร์สองโฟตอน ทีมวิจัยจึงสามารถสร้างไมโครโรบอตที่มีคุณสมบัติทางกลถูกต้องตามคำนวณไว้ได้อย่างสมบูรณ์
⬛️ สามรูปแบบหุ่นยนต์จิ๋วเพื่อตอบโจทย์ภารกิจชีววิทยา
เนื่องจากไมโครโรบอตมีขนาดเล็ก ทีมวิจัยจึงได้ทดสอบและนำเสนอไมโครโรบอต 3 รูปแบบหลัก เพื่อรองรับภารกิจการศึกษาเซลล์ที่แตกต่างกันอย่างสิ้นเชิง
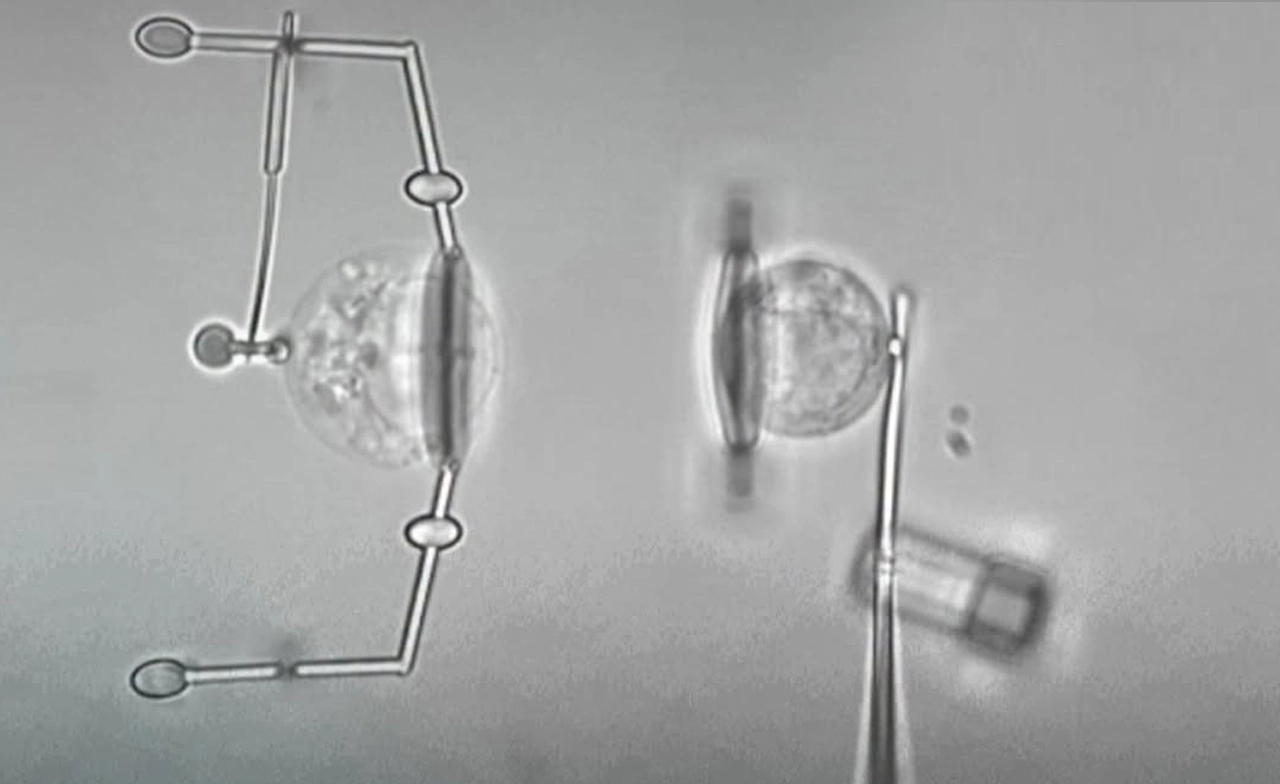
รูปแบบแรก คือ หุ่นยนต์ขนส่งเซลล์ ซึ่งประกอบด้วยโครงสร้างทรงครึ่งวงกลมสองฝั่งขนาดใหญ่กว่าเซลล์สองเท่า ลำแสงเลเซอร์จะดึงให้โครงสร้างเปิดออกเพื่อรับเซลล์เดี่ยวในสภาวะของไหล แล้วปิดโอบล้อมเพื่อนำพาเซลล์เคลื่อนย้ายไปยังตำแหน่งเป้าหมายโดยไม่มีแรงกดทับเซลล์
รูปแบบที่สอง คือ หุ่นยนต์ยึดจับและหมุนเซลล์ความละเอียดสูง ออกแบบมาเพื่อตรึงเซลล์ให้อยู่กับที่โดยมีความผันผวนเพียง 50 นาโนเมตร ซึ่งช่วยให้กล้องจุลทรรศน์สามารถถ่ายภาพเรืองแสงสามมิติได้อย่างคมชัด พร้อมจุดเด่นในการหมุนเซลล์ได้รอบทิศทาง 360 องศา ช่วยเปิดมุมมองการบันทึกภาพจากทุกมิติ
และรูปแบบสุดท้าย คือ ใช้หุ่นยนต์คู่สำหรับการศึกษาการปฏิสัมพันธ์ระหว่างเซลล์ โดยหุ่นยนต์ตัวแรกจะยึดเซลล์หนึ่งไว้แน่น ขณะที่หุ่นยนต์อีกตัวจะนำพาเซลล์ที่สองเข้ามาประกบชิด เพื่อกระตุ้นให้เกิดการตอบสนองระหว่างสองเซลล์ในตำแหน่งและเวลาที่กำหนดได้อย่างแม่นยำ รูปแบบสุดท้ายนี้ต่างจากการทดลองแบบเดิมในหลอดทดลองที่เป็นการสุ่มผสม ซึ่งช่วยให้ผู้เชี่ยวชาญสามารถสังเกตพฤติกรรมระดับโมเลกุลได้อย่างละเอียดมากขึ้น
⬛️ ศักยภาพและการต่อยอดในชีววิทยาเชิงการแพทย์
ความสำเร็จครั้งนี้แสดงให้เห็นว่าหุ่นยนต์ไมโครโครงสร้างนุ่มมีศักยภาพสูงยิ่งในการประยุกต์ใช้ทางชีววิทยา ช่วยเปิดทางให้การวิจัยเซลล์เดี่ยวที่ไม่ยึดเกาะผิวเป็นไปได้อย่างมีประสิทธิภาพมากขึ้น แม้เครื่องมือคีมจับเชิงแสงและเลเซอร์สองโฟตอนจะยังเป็นอุปกรณ์เฉพาะทาง ในอนาคตห้องปฏิบัติการทั่วโลกสามารถนำไปปรับแต่งขนาดและมุมของหุ่นยนต์จิ๋ว เพื่อให้ตอบโจทย์การศึกษาวิจัยทางการแพทย์และการพัฒนายารักษาโรคใหม่ๆ
งานวิจัยนี้มีชื่อว่า Optically Actuated Soft Microrobot Family for Single-Cell Manipulation ได้รับการตีพิมพ์ในวารสารวิชาการ Advanced Materials ในปี 2024 และมีการเผยแพร่ข้อมูลจากสถาบันและสื่อวิชาการในช่วงเดือนมิถุนายน-กรกฎาคม 2024
ที่มาข้อมูล : Advanced Science News
ที่มารูปภาพ : Advanced Science News
